Icarus Joy
Icarus Robotics
Каталог робототехники — характеристики, обзоры, сравнения
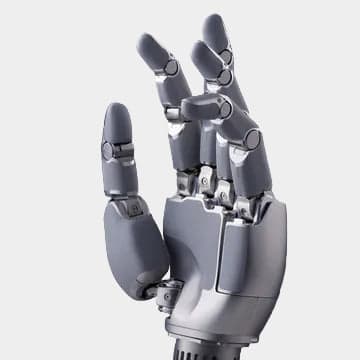
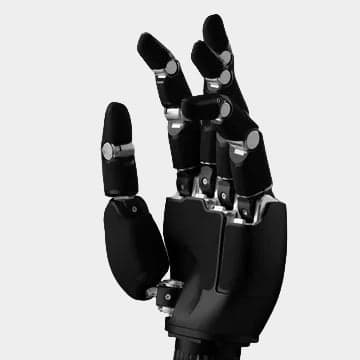
Роботизированная кисть Sharpa Wave: 22 степени свободы, тактильные датчики, точный хват. Разработка компании Sharpa для интеграции в гуманоидных роботов.
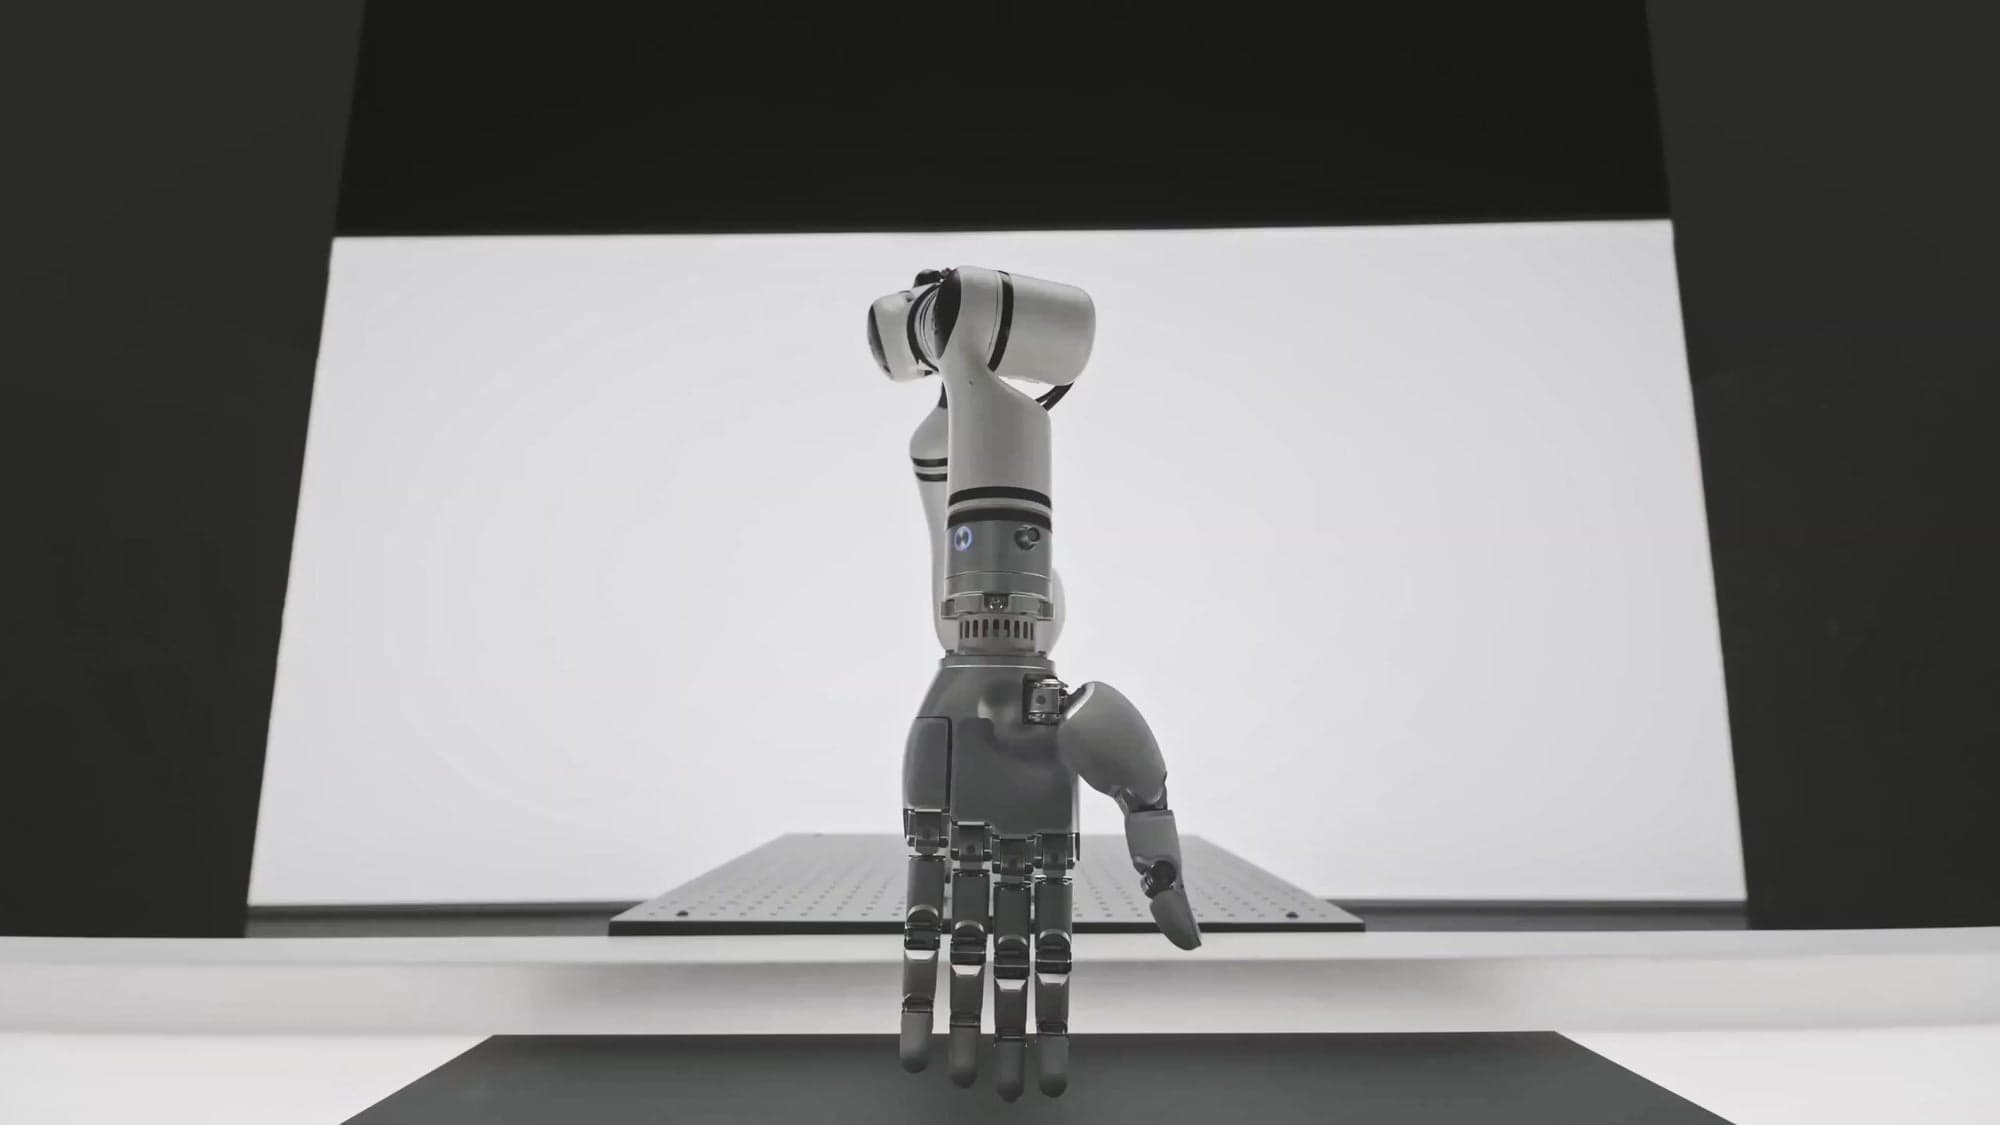
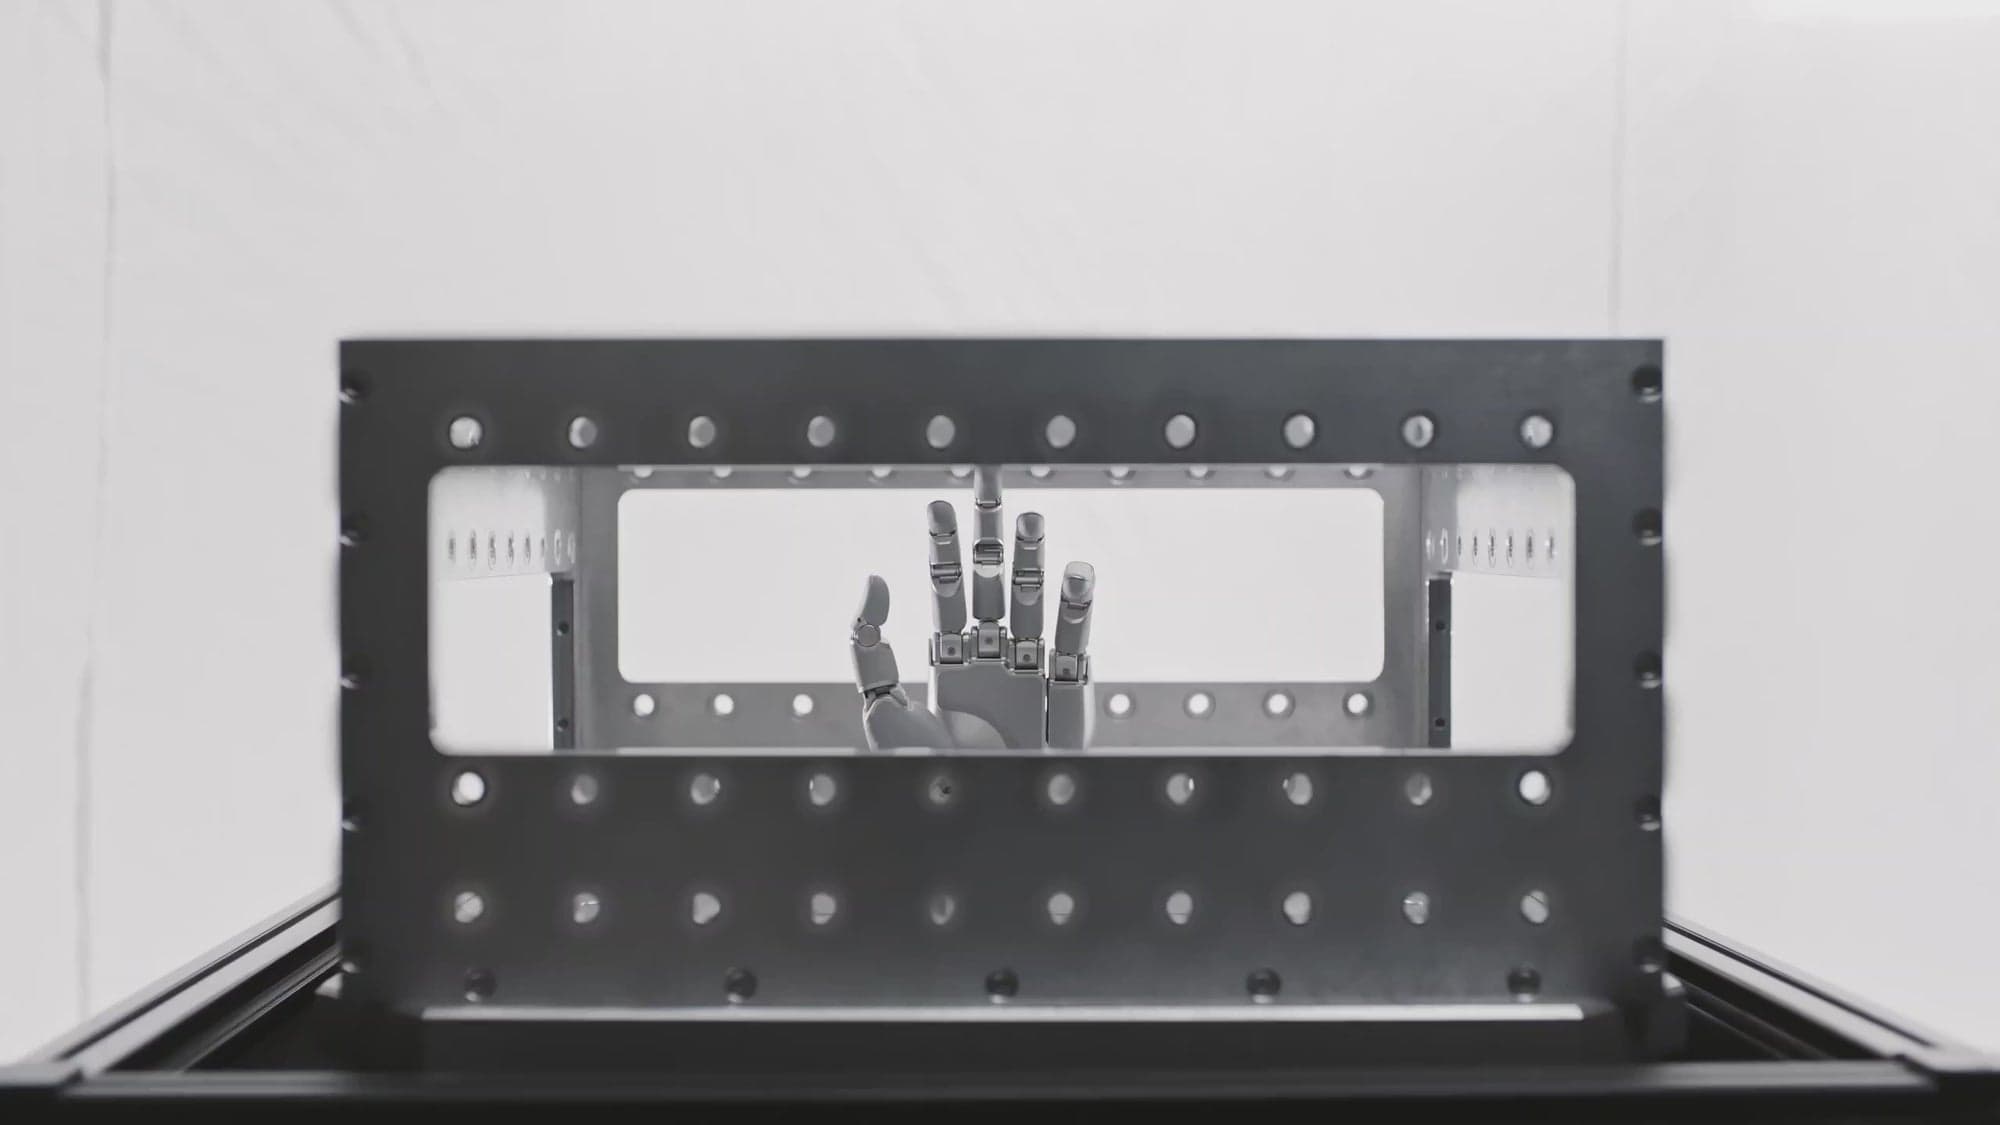
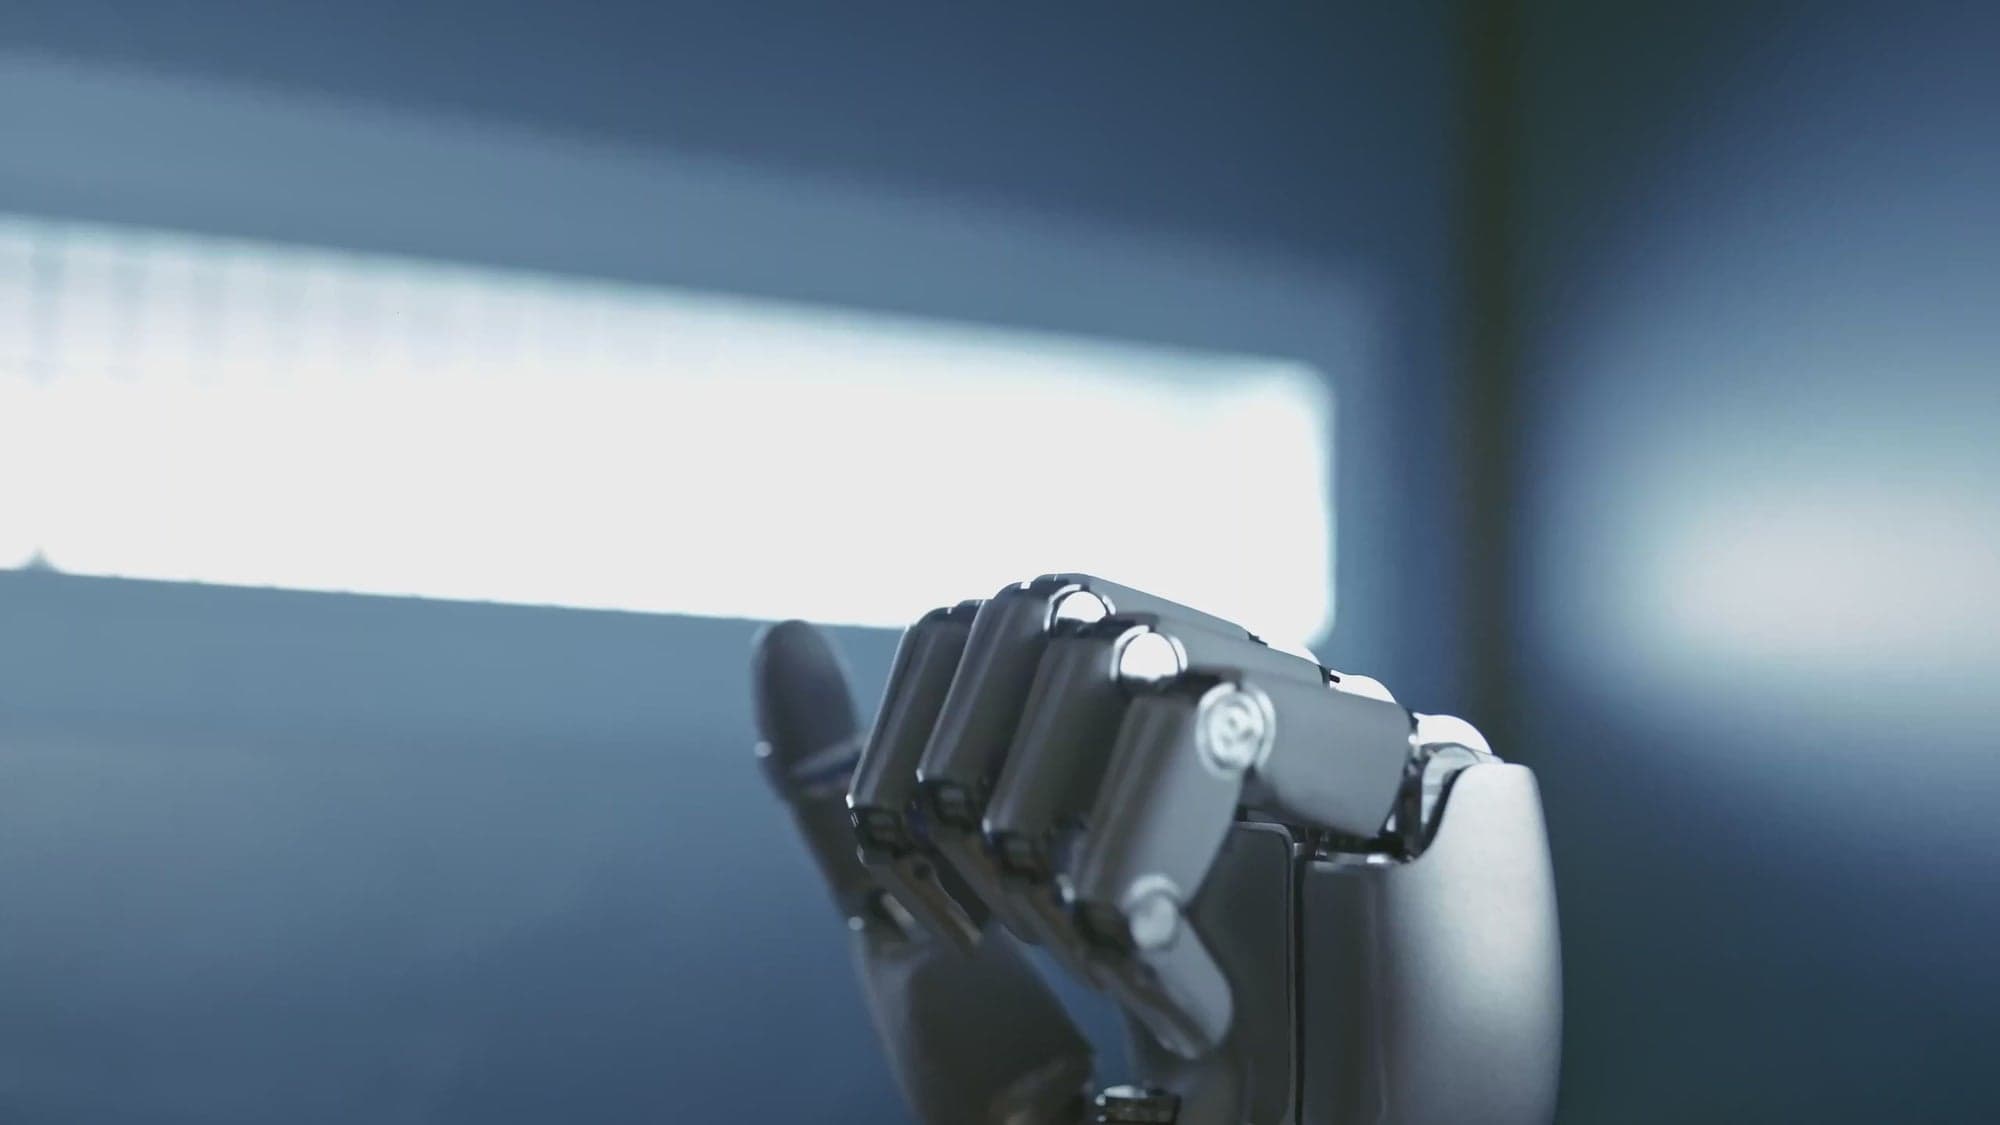
Sharpa Wave — дексальная кисть в масштабе человеческой руки с 22 активными степенями свободы и тактильными датчиками высокого разрешения. Разработана для исследований в области physical AI и интеграции в гуманоидных роботов.
Соотношение ширины ладони к длине кисти составляет примерно 0,618 — такое же, как у человека. Это позволяет Wave работать с тем же набором инструментов и предметов, что и человеческая рука.
Изоморфная конструкция повторяет строение человеческой кисти, что даёт роботу доступ к широкому спектру манипуляций на уровне человеческой ловкости.
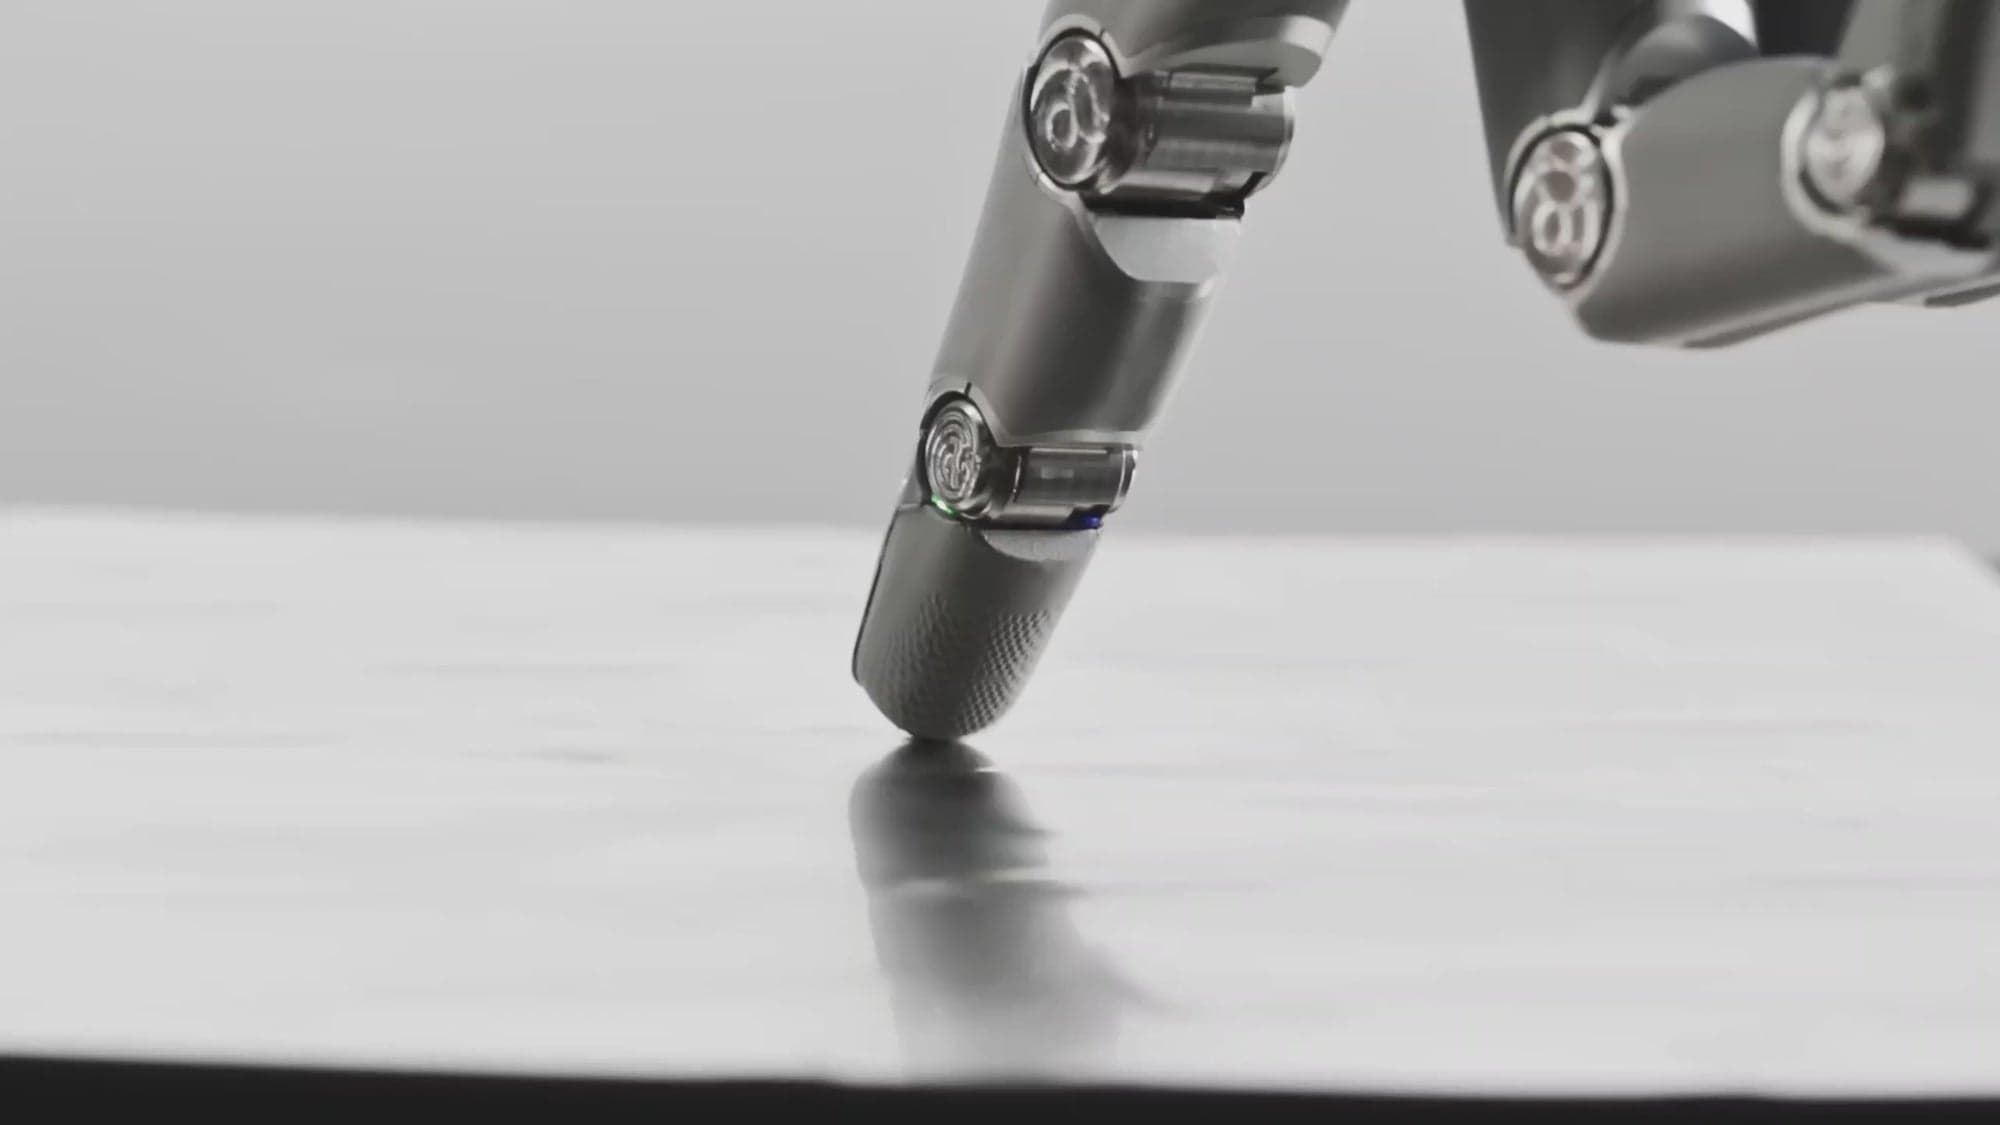
Контактная чувствительность в реальном времени: кисть определяет давление, проскальзывание, изменение силы и точку контакта на кончиках пальцев.
Адаптация с обратной связью: захват, положение и усилие подстраиваются, когда объект смещается, деформируется или частично скрыт из поля зрения.
Точный контроль на последнем миллиметре: тактильная обратная связь учитывается в реальном времени при выполнении задач, требующих плотного контакта с объектом.
Производитель заявляет следующие результаты испытаний: 2 500 000 циклов нажатия, 4 000 м пробега на трение, сотни ударных циклов без повреждений, автоматическое защитное сжатие пальцев за 0,10 с, 3 200 циклов механического удара при ускорении 30 g и более 1 000 часов непрерывной работы в условиях перепада температур.
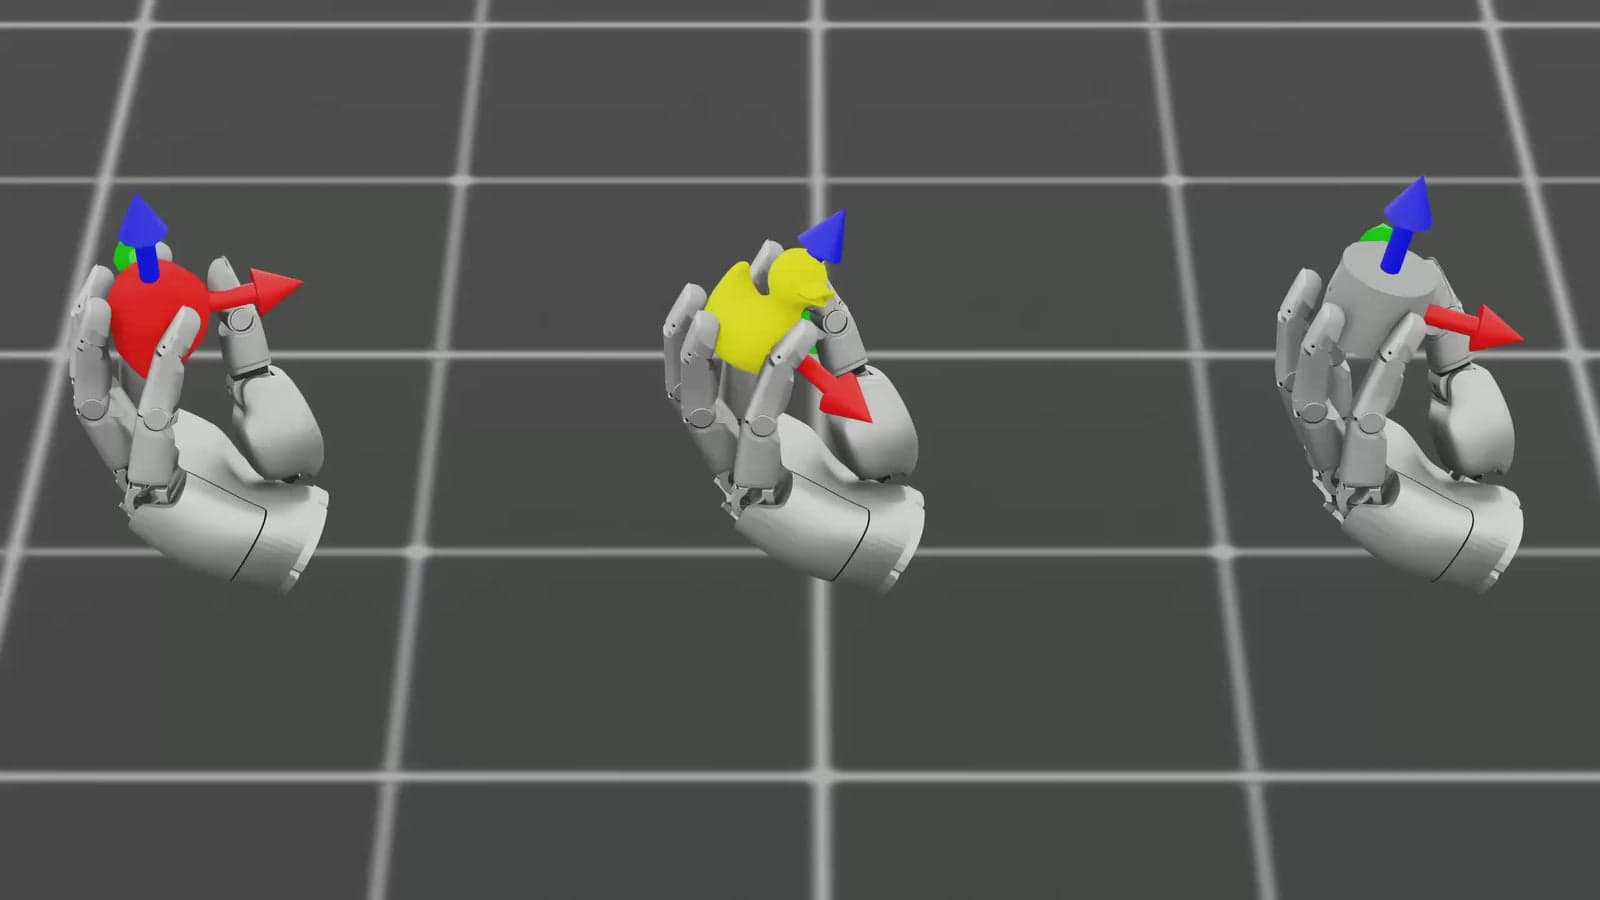
Кисть интегрируется через ROS 2, поддерживает симуляцию в MuJoCo и Isaac Sim, разворачивается через SDK Sharpa Pilot. Подробнее о разработках в этой области — в разделе научных роботов.